- 입력 2026.10.31 17:01
- 수정 2026.10.31 17:05
AI 연구소 RAI 인스티튜트, 내장 카메라와 온보드 '맥 미니'만으로 실증
강화학습 거쳐 농구장·차고 등서 수행…팔로 들 수 없는 무게 전신으로 통제
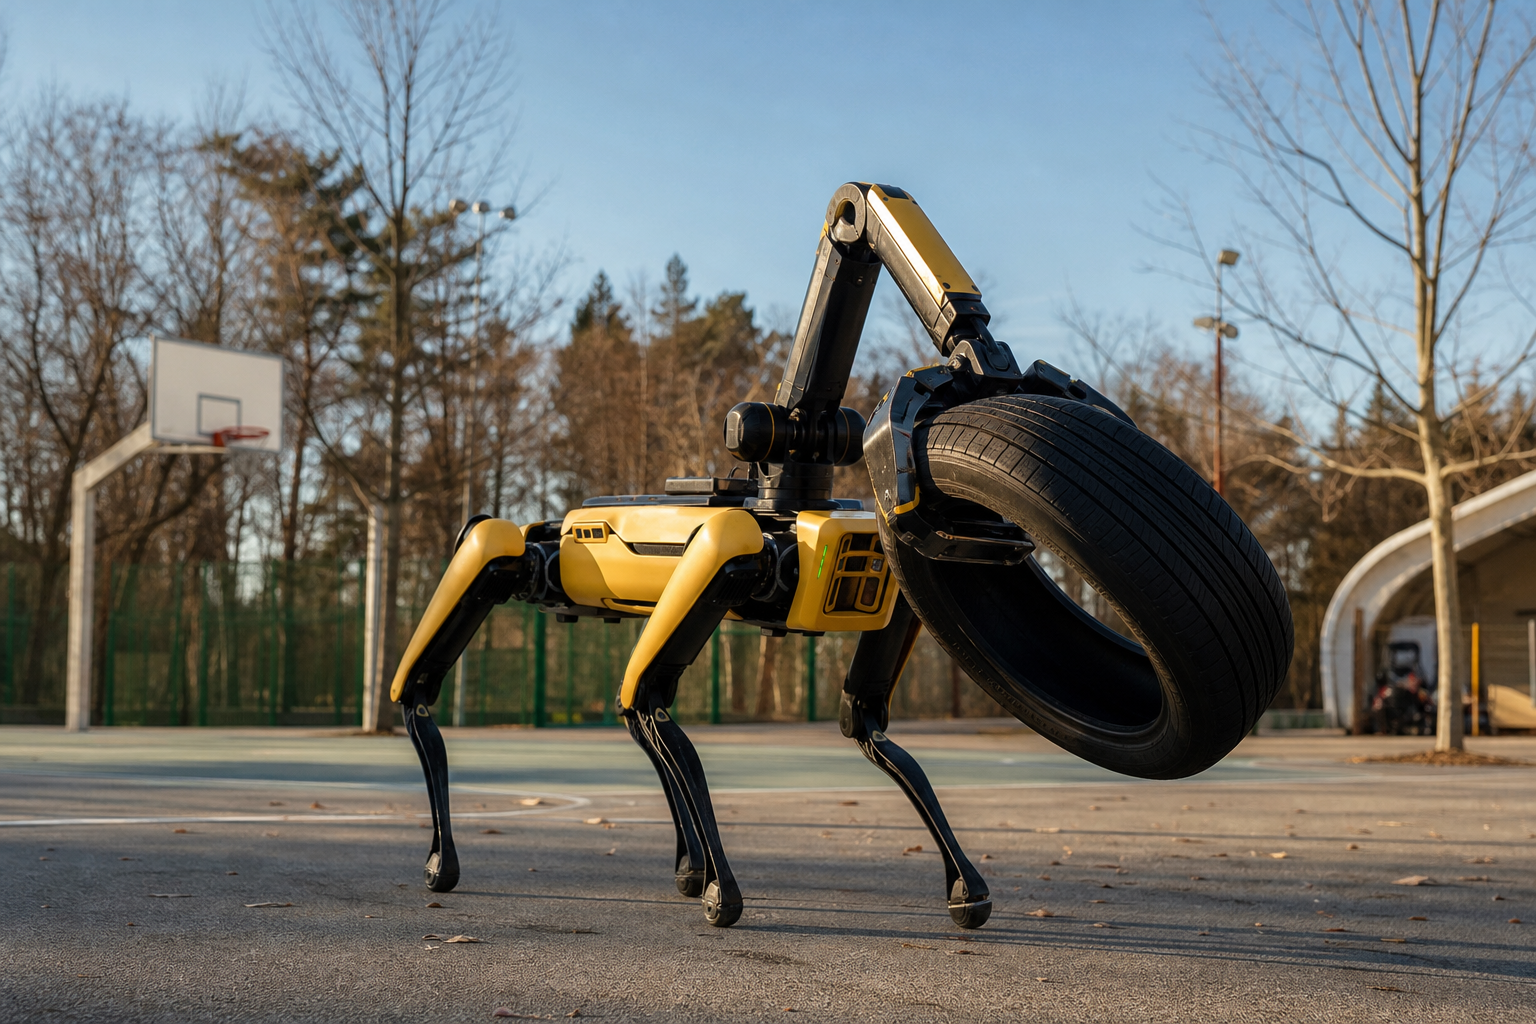
보스턴다이내믹스의 사족보행 로봇 '스팟(Spot)'이 외부 카메라나 고성능 컴퓨터의 도움 없이 로봇에 내장된 센서와 소형 컴퓨터만으로 무거운 타이어를 야외에서 자율 조작하는 데 성공했다. 이는 로봇이 통제된 실험실을 벗어나 복잡한 실제 환경에서도 전신을 활용해 자율적으로 임무를 수행할 수 있게 된 의미 있는 진전이다.
30일(현지시간) 인공지능 연구소 RAI 인스티튜트(The AI Institute) 연구진은 스팟이 15kg 무게의 자동차 타이어를 스스로 세우고, 굴리고, 끄는 야외 실증을 완료했다고 밝혔다. 이번 실증은 스케이트파크, 농구장, 차고 등 모션 캡처 장비나 외부 컴퓨터가 없는 4곳의 일상 환경에서 진행됐다.
이번 성과는 기존 로봇 자율 조작의 인프라 한계를 극복했다는 점에서 의미가 있다. RAI 인스티튜트는 2025년 10월에도 스팟이 15kg 타이어를 조작하는 시연을 선보였으나, 당시에는 천장에 설치된 모션 캡처 카메라로 타이어의 위치를 파악하고 외부 고성능 데스크톱 컴퓨터로 연산을 처리해야 했다. 그러나 이번에는 스팟에 장착된 5대의 심도 카메라와 로봇 자체 센서, 로봇에 탑재된 애플 '맥 미니' 컴퓨터만으로 모든 의사결정과 제어를 처리했다.
15kg 타이어는 스팟의 로봇 팔만으로는 완전히 들어 올릴 수 없는 무거운 물체다. 스팟은 다리와 몸통, 팔을 동시에 사용하는 전신 조작 기술로 하중을 분산해 이 문제를 해결했다. 연구진은 로봇이 타이어의 질량, 마찰, 크기 등 다양한 변수를 시뮬레이션에서 학습하도록 강화학습을 적용했다. 또한 시뮬레이션 환경에 센서 노이즈와 시야 가림 현상 등을 의도적으로 추가해 실제 카메라가 겪을 수 있는 불완전한 정보 환경에 대비했다.
기존의 수동 스크립트를 대체한 소형 게이팅 네트워크의 도입도 주요한 변화다. 이 네트워크는 초당 20프레임의 전면 카메라와 초당 7프레임의 측·후면 카메라 데이터를 분석해 현재 상황에 가장 적합한 행동을 자율적으로 선택한다. 로봇에 탑재된 맥 미니는 이 모든 연산을 약 1밀리초(ms) 만에 완료한다. 그 결과 스팟은 농구장에서 타이어를 굴리던 중 사람이 고의로 타이어를 쓰러뜨려도, 외부 개입 없이 스스로 타이어를 다시 세우고 목표 지점까지 굴려가는 데 성공했다.