디트로이트 거리에 투입해 로봇팔로 쓰레기 수거 실증
바퀴형 기기가 진입하기 힘든 단차 등 도심 지형 극복
수개월간 사람 감독 거쳐 실제 현장 정식 배치 결정
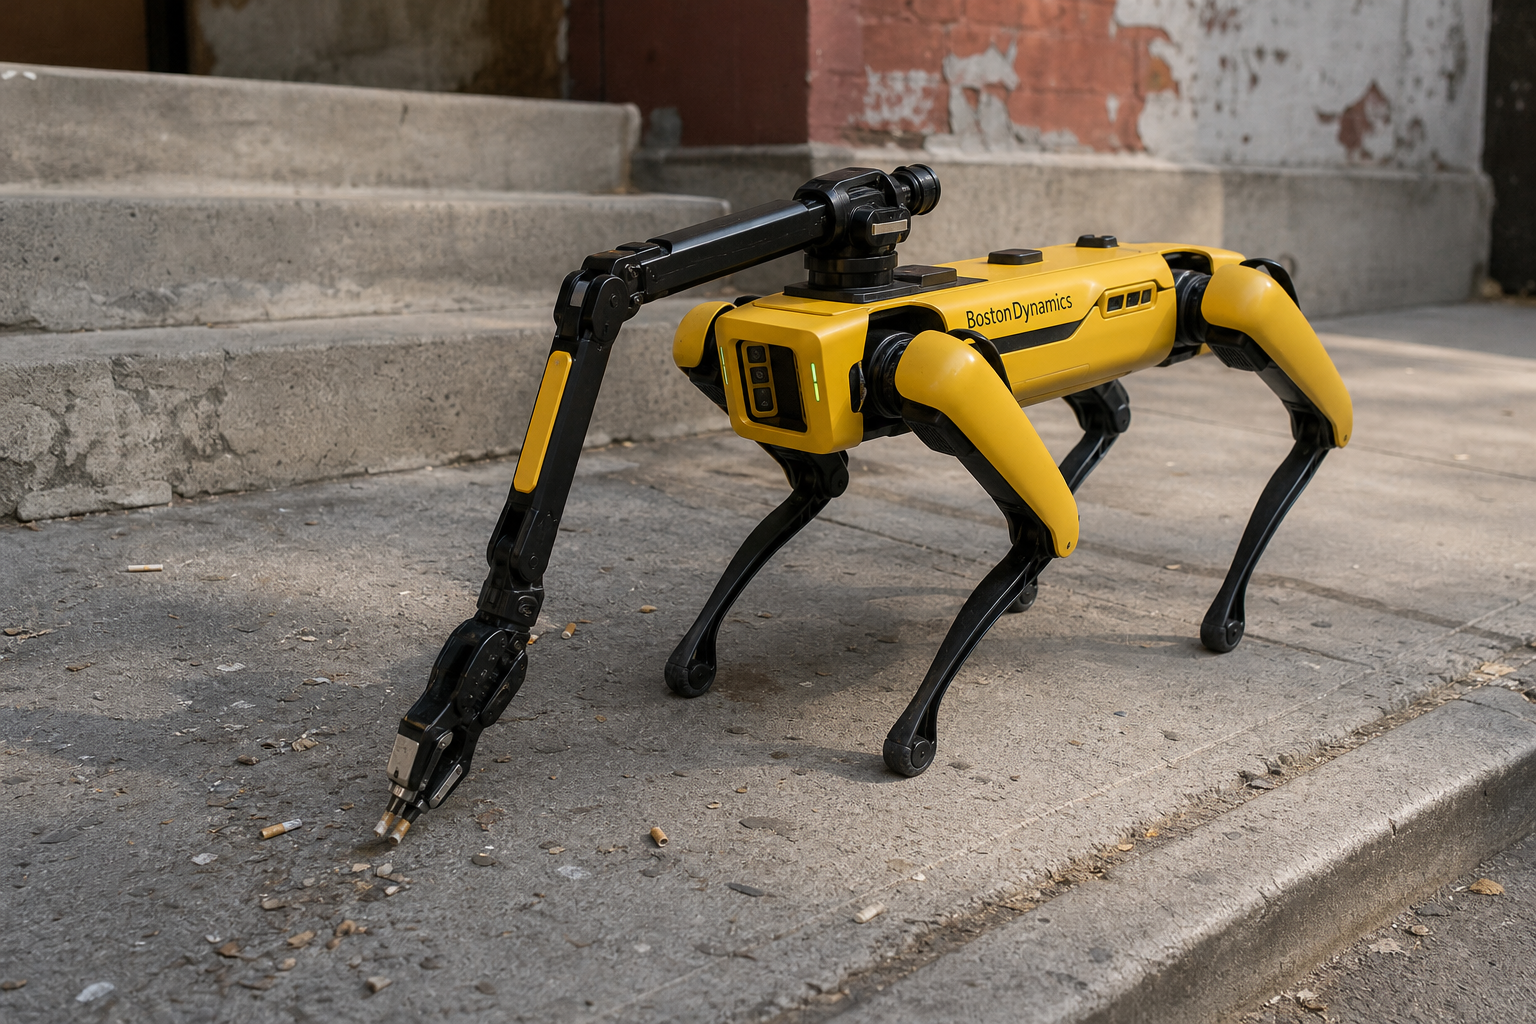
보스턴다이내믹스(Boston Dynamics)의 사족보행 로봇 ‘스팟(Spot)’이 미국 디트로이트 도심에서 쓰레기를 줍는 환경 미화 로봇으로 변신한다. 주로 산업 현장과 재난 구역을 누비던 로봇이 일상적인 대중 공간으로 활동 반경을 넓히는 시험대에 올랐다.
미국 부동산 개발사 베드록 디트로이트(Bedrock Detroit)는 보스턴다이내믹스와 협력해 스팟의 도심 공개 시험을 시작한다고 지난 7일(현지시간) 현지 매체를 통해 밝혔다. 이르면 오는 14일부터 로봇팔을 장착한 스팟이 디트로이트 도심 거리에서 담배꽁초 등 버려진 쓰레기를 수거하는 실증에 돌입한다.
이번 실증은 사족보행 로봇이 인간 중심의 복잡한 도시 인프라 속에서 얼마나 실효성 있게 작동할 수 있는지 가늠할 기회다. 그동안 스팟은 위험한 건설 현장을 순찰하거나 접근이 어려운 원자력 발전소 등 특수 구역을 탐지하는 데 주로 활용됐다.
베드록 디트로이트는 스팟이 계단과 문 등 인간이 다니는 지형을 자유롭게 극복할 수 있다는 점에 주목했다. 이번 프로젝트를 위해 양측은 6~8개월간 준비 과정을 거쳤다.
베드록 디트로이트 케빈 멀 시니어 디렉터는 “쓰레기 수거는 아직 상용화되지 않은 솔루션으로, 보스턴다이내믹스가 디트로이트 도심에서 이를 시험하는 것은 처음일 것”이라며 “드론이 옥상에 배송한 화물을 건물 안으로 전달하거나 주차장 보안 순찰, 건물 점검에 스팟을 활용하는 방안도 검토하고 있다”고 말했다. 넓은 면적의 바닥 청소와 지상 배송에는 스팟 대신 다른 형태의 로봇 플랫폼을 별도로 시험 중이다.
현재 상용화된 자율주행 청소 로봇들은 대부분 바퀴형으로 설계돼 공항이나 대형 마트 등 평탄한 실내외 공간에 최적화돼 있다. 반면 단차가 많고 보행자가 오가는 도심 보행로에서는 바퀴형 로봇의 이동이 제한적이며, 인간형 휴머노이드 로봇은 아직 범용 상용화 단계에 이르지 못했다. 사족보행 로봇의 환경 미화 투입은 이런 기술적 간극을 메울 대안으로 꼽힌다.
다만 본격적인 상용화까지 넘어야 할 관문도 뚜렷하다. 이번 쓰레기 수거 시험은 완전한 자율주행이 아니라 수개월간 사람의 직접적인 관리와 감독 아래 진행된다. 스팟의 로봇팔이 작고 불규칙한 형태의 길거리 쓰레기를 얼마나 빠르고 정밀하게 식별해 집어 올릴 수 있는지도 아직 독립적인 공개 지표로 입증되지 않았다.
실증 기간 중 복잡한 도심 환경에서 보행자와의 충돌 없이 안전성을 확보할 수 있을지가 핵심 관전 포인트다. 베드록 디트로이트는 수개월간의 시험 운영에서 긍정적인 성과가 확인되면 관리자의 개입을 줄이고 스팟을 실제 현장에 정식으로 배치한다는 계획이다.
※ 이 기사는 랑펀미디어 AI 시스템을 통해 수집된 정보를 바탕으로 작성되었습니다.